중국 절강성 소흥시 성저우시 간린진 두슈산로 8호
뉴스 카테고리
제품 카테고리
BLDC 모터의 PWM 주파수를 계산하는 방법: 4가지 실제 점검 사항
600W 외부 회전자 BLDC 공기 냉각기 모터는 조립 라인에서 8kHz 캐리어로 작동합니다. 테스트 벤치에서 블레이드는 날카로운 윙윙거리는 소리를 내고, 권선 표면은 인출 온도보다 22°C 더 올라가고, 위상 전류 추적은 기본 폭의 거의 절반에 해당하는 리플 대역을 보여줍니다. 불량품은 없습니다. 드라이브는 와인딩과 일치하지 않았습니다.
BLDC 모터의 PWM 주파수를 계산하는 방법에 대한 간단한 대답은 하나의 숫자를 선택하는 것이 아니라 3층 중 가장 큰 층을 계산한 다음 천장을 확인한다는 것입니다. 최소값은 권선의 전기 시상수, 허용되는 피크 간 전류 리플, 최고 속도에서의 모터의 전기(정류) 주파수로부터 결정됩니다. 한도는 스위칭 손실, 데드 타임, 게이트 드라이브 예산 및 마이크로 컨트롤러의 카운터 분해능에서 비롯됩니다. 8~12mH의 위상 인덕턴스를 갖춘 350W~1,500W 등급의 220V 외부 회전자 팬 모터의 경우 3개 층은 일반적으로 12kHz~20kHz 사이에서 수렴됩니다. 위상 인덕턴스가 100~200 마이크로헨리인 저인덕턴스 고속 모터의 경우 동일한 산술로 인해 40kHz 이상으로 올라가고 천장 점검이 어려워지기 시작합니다.
다음은 문제를 방지하는 순서대로의 계산 순서입니다. 방어 가능한 권선 데이터 수집, RL 컷오프 계산, 리플 플로어 계산, 정류 플로어 계산, 선택한 값을 펌웨어에 쓰기 전에 손실 및 타이밍 한도와 비교하여 테스트합니다.
4가지 서로 다른 주파수를 "PWM 주파수"라고 합니다.
이 주제에서 대부분의 혼란은 BLDC 드라이브에 모두 나타나는 4개의 개별 주파수를 혼합하는 데서 비롯됩니다. 그 중 하나만 타이머 레지스터에 로드됩니다.
| 수량 | 정의 | 참고값 | 설정된 곳 |
|---|---|---|---|
| 기계적 속도 | 분당 샤프트 회전수 | 1300rpm | 신청 요건 |
| 전기적 주파수 | rpm x 폴 쌍 / 60 | 86.7Hz(4극 쌍) | 속도와 자석 수의 결과 |
| 정류 단계 비율 | 6단계: 6 x 전기 주파수; 자속 기준 제어: 전기 주기당 하나의 섹터 업데이트 | 6단계의 경우 520Hz | 제어 알고리즘 |
| 캐리어 주파수 | 전력단 스위칭 주파수 | 12~20kHz | 이것이 우리가 계산하고 있는 숫자입니다 |
| 명령 PWM | 속도 또는 토크 설정점 신호는 전력단과 별도로 드라이브에 공급됩니다. | 100Hz ~ 2kHz | 호스트 컨트롤러 또는 PLC |
마지막 행에는 경고가 필요합니다. "잘못된 PWM 주파수"로 인해 발생하는 많은 현장 오류는 명령 신호 문제로 판명됩니다. 1kHz, 10~90% 듀티 명령을 예상하고 20kHz 신호를 수신하는 드라이브는 이를 무시하거나 정체된 듀티 사이클을 읽게 됩니다. 입력 필터와 캡처 루틴이 훨씬 느린 파형을 중심으로 설계되었기 때문입니다. 캐리어를 만지기 전에 인터페이스 사양을 확인하세요.
1단계: 실제로 방어할 수 있는 구불구불한 데이터 수집
계산은 그 뒤에 있는 인덕턴스와 저항 값만큼만 유효하며 데이터시트는 두 가지 모두에 부주의한 경우가 많습니다. 세 가지 습관이 성공합니다.
라인 대 라인이 아닌 위상별로 측정
두 단자에 걸쳐 배치된 LCR 미터는 두 위상의 직렬 조합을 읽습니다. 균형 잡힌 Y형 권선의 경우 위상당 값은 판독값의 절반이지만 회전자가 정지되어 있고 세 번째 단자가 부동 상태인 경우에만 해당됩니다. 여기서 2배수 오류가 리플 플로어를 2배만큼 이동시키므로 어떤 규칙을 사용했는지 기록해 두세요.
의도한 반송파 근처의 주파수에서 측정
라미네이션, 와전류 및 표피 효과로 인해 인덕턴스 주파수가 달라집니다. 100Hz에서 10mH를 읽는 권선은 10kHz에서 8mH, 20kHz에서 7mH를 읽을 수 있습니다. 리플은 크기를 결정하는 기준이므로 실행하려는 주파수 대역의 값을 사용하고 테스트 시트에 미터의 테스트 주파수를 기록해 두십시오.
뜨겁고 포화된 최악의 경우를 사용하세요
구리 저항은 1°C당 약 0.393% 증가합니다. 25°C에서 1.10Ω의 위상 저항은 100°C 권선에서 약 1.42Ω이 되며, 이는 RL 컷오프를 거의 30% 증가시킵니다. 인덕턴스는 부하가 있는 경우 반대 방향으로 움직입니다. 정격 전류가 2배인 경우 자기 회로가 포화 상태에 가까워지면 팬 권선은 소신호 인덕턴스의 30~50%를 잃을 수 있으며 리플 플로어는 이에 비례하여 증가합니다. 두 가지 여행을 모두 감사하십시오.
무엇이든 계산하기 전에 5개의 숫자를 적어 두십시오. 25°C에서의 위상당 저항, 의도한 캐리어 주파수에서의 위상당 인덕턴스, 자석 수(극 쌍 = 자석/2), 정격 위상 전류 및 가장 현실적인 경우를 포함한 DC 버스 전압. 활성 역률 보정 단계에서 공급되는 220V 모터는 310V가 아닌 380~400V DC를 나타냅니다. 이는 많은 첫 번째 프로토타입에서 놓치는 25% 리플 페널티입니다.
2단계: RL 컷오프는 하한을 제공합니다.
각 위상은 직렬 저항과 인덕터이며 해당 쌍은 1차 저역 통과 필터를 형성합니다. 차단 주파수는 다음과 같습니다.
f_c = R / (2 x 파이 x L)
이 주파수 미만에서는 전류가 스위칭 사이클 내에서 명령된 평균을 따를 수 있습니다. 그 위에서는 권선이 적용된 전압의 평균을 계산하기 시작합니다. 널리 인용되는 경험 법칙은 캐리어를 컷오프의 10배 이상에서 실행하는 것입니다. 이렇게 하면 명령된 값을 유지하기에 충분한 대역폭을 전류 루프에 제공하고 전류 파형이 큰 위상 각도만큼 전압 명령보다 지연되는 것을 방지할 수 있습니다.
컷오프 자체가 무엇인지 확인하십시오. 포럼에 떠도는 공식 f = R / (2 x pi x L)은 컷오프이지 권장 통신사는 아닙니다. 자체 RL 차단 주파수에서 BLDC 모터를 작동하면 권선이 해당 속도에서 어떤 것도 부드럽게 할 수 없기 때문에 심한 토크 리플과 가청 소음이 발생합니다.
기준 모터 사용: 25°C에서 R = 1.10ohm, 10kHz에서 측정된 L = 8mH. 시간 상수는 8mH/1.10ohm = 7.3ms이고 f_c = 1/(2 x pi x 7.3ms) = 21.9Hz입니다. 10배는 219Hz입니다. 1.42옴의 열간 권선으로 수정하면 컷오프는 28.3Hz이고 10배 플로어는 283Hz입니다.
따라서 중간 인덕턴스 팬 모터의 경우 RL 플로어는 중요하지 않습니다. 인덕턴스가 매우 낮은 기계와 설계자가 의도적으로 직렬 인덕턴스를 추가한 모터에만 적용됩니다. 답이 아닌 온전한 바닥으로 취급하십시오.
3단계: 현재 리플이 실제 바닥을 설정합니다.
이는 실제로 대부분의 드라이브 수를 결정하는 계산입니다. 한 스위칭 기간 동안 인가된 전압은 권선 인덕턴스를 충전하며 피크 간 리플 전류는 다음과 같습니다.
delta_I = V_버스 x D x (1 - D) / (L x f_pwm)
여기서 D는 해당 다리의 순간적인 의무입니다. 표현식은 D = 0.5에서 정점에 달하며, 이는 최악의 경우를 V_bus / (4 x L x f_pwm)로 단순화합니다. 필요한 빈도에 맞게 재배열되었습니다.
f_pwm은 V_bus / (4 x L x delta_I_allow)보다 크거나 같습니다.
정격 위상 전류의 일부로 delta_I_allow를 선택합니다. 10~20%는 철과 구리 손실을 적당하게 유지하고 전류 루프에 쉬운 목표를 제공합니다. 30% 이상에서는 추가 발열, 가청 소음이 나타나기 시작하며 센서리스 드라이브에서는 더 시끄러운 역기전력 관찰이 발생합니다.
다시 참조 모터: V_bus 310V DC, L 8mH, 정격 위상 전류 2.5A, 리플 20% 허용, 따라서 delta_I_allow = 0.5A 피크 대 피크.
f_pwm은 310 / (4 x 0.008 x 0.5) = 310 / 0.016 = 19,375Hz보다 크거나 같습니다.
이는 20kHz로 반올림됩니다. 12kHz에서 동일한 모터는 정격의 약 32%에 해당하는 0.81A의 리플을 전달하고, 8kHz에서는 39%에 가까운 0.97A를 전달합니다. 이것이 바로 첫 단락에서 실패한 드라이브에서 볼 수 있는 잔물결 밴드이며, 이는 윙윙거리는 소리와 추가 섭씨 22도를 모두 설명합니다.
세 가지 수정으로 추정치가 향상됩니다. 3차 고조파 주입을 사용한 공간 벡터 변조는 위의 정현파 표현보다 최악의 경우 리플이 약 15% 적으므로 20kHz 추정치가 18kHz처럼 동작하는 경우가 많습니다. 모터가 대부분의 임무에 대해 낮은 변조 지수에서 작동하는 경우 D = 0.5의 최악의 경우는 작동 지점에서 결코 발생하지 않을 수 있으며 낮은 스위칭 손실을 위해 약간의 리플 마진을 교환할 수 있습니다. 반대로, 모터가 잠긴 회전자 또는 심한 전압 강하에서 살아남아야 하는 경우 듀티는 0.5까지 스윕되고 최악의 경우가 현실이 됩니다.
4단계: 정류 단계당 충분한 스위칭 주기 유지
또한 캐리어는 모터의 전기 주파수에 비해 빨라야 합니다. 그렇지 않으면 드라이브가 섹터당 전류를 조절할 수 있는 기회가 너무 적습니다. 먼저 전기 주파수를 계산합니다.
f_elec = rpm x 극 쌍 / 60
4개의 극 쌍이 있는 1300rpm 기준 모터의 경우 f_elec = 86.7Hz입니다. 6단계 정류에서 각 전기 사이클에는 6단계가 포함되므로 단계 속도는 520Hz입니다. 일반적인 지침은 정류 단계당 최소 10개(바람직하게는 20개)의 PWM 주기이며, 이는 최저치를 5.2~10.4kHz로 설정합니다. 이는 이제 RL 바닥을 초과하고 리플 바닥에 접근하고 있습니다. 이것이 바로 이 클래스 클러스터의 팬 드라이브가 약 12~16kHz인 이유입니다.
필드 지향 제어에는 약간 다른 제약 조건이 있습니다. 전류 루프는 일반적으로 캐리어 주기마다 한 번 업데이트되므로 최고 속도에서 루프를 안정적으로 유지하려면 캐리어가 전기 주파수의 최소 10배여야 하며, 저속에서 낮은 토크 리플을 원하는 경우 훨씬 더 커야 합니다. 단일 션트 전류 감지는 더 엄격한 제한을 추가합니다. 션트는 정의된 스위칭 기간 동안에만 읽을 수 있으므로 매우 높은 듀티에서는 측정 창이 줄어들고 드라이브는 측정을 건너뛰거나 캐리어를 낮춥니다.
고속 모터는 가이드라인을 완전히 깨뜨립니다. 4개의 극쌍이 있는 20,000rpm 모터는 f_elec = 1333Hz이고 6단계 속도는 8kHz입니다. 단계당 20개의 PWM 기간을 요구하려면 160kHz가 필요합니다. 이는 절연 게이트 바이폴라 트랜지스터 브리지에는 비실용적이며 실리콘 카바이드에도 비용이 많이 듭니다. 해당 체제의 실제 드라이브는 정류 단계당 하나의 유효 펄스로 전환되어 무료로 실행되는 대신 PWM을 정류 이벤트에 동기화합니다. 더 넓은 의미는 다음과 같습니다. 전기 주파수가 수 킬로헤르츠에 접근하는 경우 캐리어 계산은 별도로 수행되는 것이 아니라 변조 방식과 함께 수행되어야 합니다.
스위칭 순서와 섹터 타이밍을 더 자세히 알고 싶다면 이 설명을 참조하세요. BLDC 컨트롤러가 PWM을 정류로 전환하는 방법 게이트 패턴을 단계별로 안내합니다.
기준 팬 모터를 예로 들면, DC149 시리즈의 220V 600W 외부 로터 설계는 이러한 수치와 현실적으로 일치하며 게시된 권선 데이터는 자체 벤치 측정값과 비교하여 유용한 교차 확인이 됩니다.
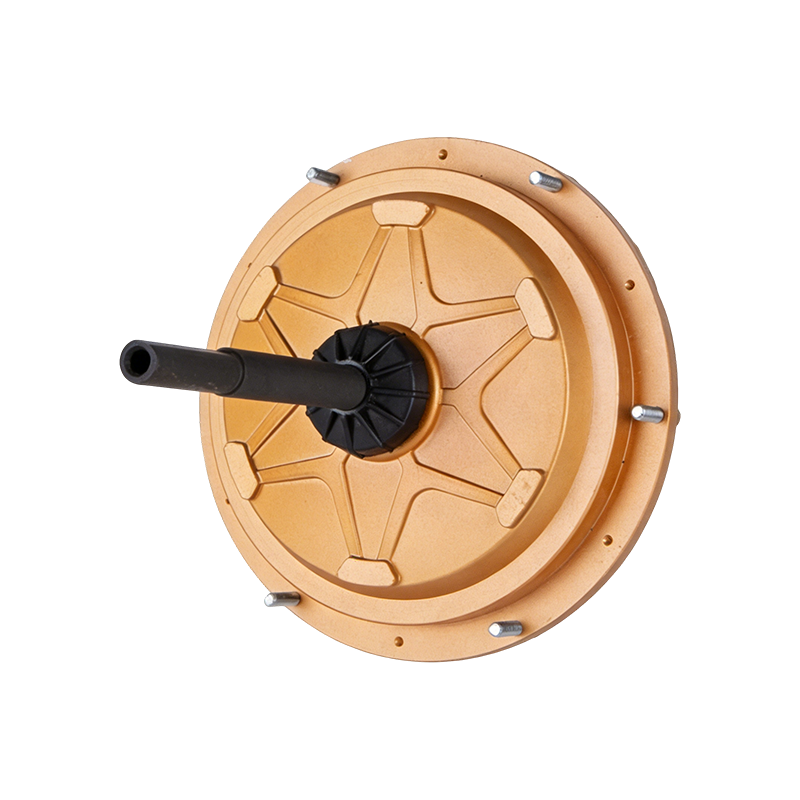 DC149 220V 600W 외부 로터 BLDC 공기 냉각기 모터 공기 냉각기용 220V 600W 외부 회전자 BLDC 모터는 벤치 측정과 대조 확인할 수 있는 권선 데이터가 게시되어 있습니다. 제품보기 →
5단계: 천장에 기대어 후보자 테스트
층수가 알려지면 상한선에 따라 감당할 수 있는 마진이 결정됩니다. 네 가지 제약 조건이 중요하며 일반적으로 처음 두 개가 먼저 바인딩됩니다.
스위칭 손실
대략적인 장치별 추정치는 P_sw = 0.5 x V_bus x I_phase x (t_on t_off) x f_pwm입니다. 310V 버스, 3.5A 피크 위상 전류, 100ns의 결합된 전환 시간 및 16kHz 캐리어를 갖춘 각 장치는 스위칭만으로 약 0.87W를 소비합니다. 20kHz에서는 1.08W가 되고 8kHz에서는 0.43W로 떨어집니다. 변조 방식에서 활성화된 장치 수를 곱하고 전도 손실을 추가하고 패키지와 방열판의 열 저항을 확인하세요. 최악의 주변 환경에서 25°C 접합 마진은 합리적인 설계 목표이며 일반적으로 자연 냉각 보드에서 야심찬 40kHz 계획을 죽이는 수치입니다.
데드타임 및 최소 펄스 폭
데드타임은 듀티 사이클에 대한 고정된 세금입니다. 16kHz에서 주기는 62.5마이크로초이므로 1마이크로초 데드 타임은 주기의 1.6%에 해당합니다. 5% 명령 듀티에서는 인가 전압의 32% 오류가 발생하여 전류 왜곡과 저속 토크 리플이 발생합니다. 데드 타임이 짧을수록 오류는 줄어들지만 접합 온도가 상승하고 장치가 드리프트를 지연시키면서 슛스루 위험이 높아집니다. 많은 게이트 드라이버는 또한 높은 캐리어 주파수에서 사용 가능한 듀티 범위를 제한하는 최소 입력 펄스(일반적으로 50~200ns)를 지정합니다.
타이머 해상도
중앙 정렬 모드의 100MHz 타이머는 16kHz에서 주기당 6250개의 카운트를 제공하므로 듀티 단계는 약 0.016%입니다. 80kHz에서 동일한 타이머는 1250개의 카운트와 0.08% 단계를 생성합니다. 둘 다 실행 가능하지만 거친 케이스는 경부하에서 미세한 전류 조정을 제한합니다.
음향 잡음 및 EMC
8~12kHz 대역은 사람이 듣기에 가장 나쁜 위치입니다. 이는 8kHz가 사운드를 매우 불쾌하게 만드는 이유 중 하나입니다. 16kHz로 전환하면 대부분의 성인에게 도움이 되지만 모든 사람에게 도움이 되는 것은 아닙니다. 20kHz 이상은 일반적으로 들을 수 없지만 손실과 복사 방출이 증가합니다. 무작위 또는 디더링된 반송파 변조는 스펙트럼을 확산시키고 순수한 톤을 제거하지만 약간 더 높은 전류 리플과 더 복잡한 전류 샘플링 방식을 사용합니다. EMC 측면에서는 캐리어 주파수가 높을수록 입력 필터와 모터 케이블의 동작이 더 나빠지므로 12kHz에서 통과하는 설계는 24kHz에서 자동으로 호환되지 않습니다.
두 가지 모터 클래스의 실제 비교
동일한 4가지 검사는 권선 인덕턴스에 따라 매우 다른 답변을 생성합니다. 아래 표는 동일한 연산을 통해 중간 인덕턴스 팬 모터와 낮은 인덕턴스 고속 모터를 구동합니다.
| 매개변수 | 공기 냉각기 팬 모터 | 고속 블로워 모터 |
|---|---|---|
| DC 버스 | 310V | 48V |
| 25C에서의 위상 저항 | 1.10옴 | 0.05옴 |
| 캐리어의 위상 인덕턴스 | 8mH | 120 마이크로헨리 |
| 극 쌍 | 4 | 4 |
| 최대 속도 | 1300rpm | 20,000rpm |
| 정격상전류 | 2.5A | 20A |
| RL 컷오프 | 21.9Hz | 66Hz |
| 10배 RL 플로어 | 219Hz | 663Hz |
| 허용된 리플(20%, 15%) | 0.5A | 3A |
| 리플 바닥 | 19.4kHz | 33.3kHz |
| 전기적 주파수 at top speed | 86.7Hz | 1333Hz |
| 통근 층(단계당 20주기) | 10.4kHz | 160kHz, 달성 불가능 |
| 선택한 이동통신사 | 20kHz | 정류에 동기화된 PWM의 경우 40kHz |
고속 칼럼이 더 유익합니다. 33kHz의 리플 플로어는 48V 브리지에 대해 이미 높고 정류 지침에 도달할 수 없으므로 설계에서는 단계당 더 적은 PWM 주기를 수용하고 더 엄격한 전류 루프 타이밍과 더 나은 역기전력 필터링으로 보상해야 합니다. 이는 실수가 아닌 정상적인 엔지니어링 타협이지만, 의식적인 타협이어야 합니다. 통합 컨트롤러가 포함된 모터를 구입하는 경우 펌웨어에 이미 타협 사항이 반영되어 있으므로 이를 변경할 수 없습니다.
통합 드라이브가 계산에 미치는 영향
현재 많은 팬 및 공기 냉각기 모터는 엔드 쉴드에 인버터가 장착된 상태로 배송되며, 캐리어 주파수는 드라이브 제조업체가 선택한 대로 일반적으로 16~20kHz로 고정됩니다. 구매자에게는 위의 산술이 설계 연습이라기보다는 검증 연습이 됩니다.
스위칭 주파수를 서면으로 물어보고, 고정되어 있는지 또는 구성 가능한지 물어보십시오. 그런 다음 숫자가 의도적으로 선택되었는지 여부를 나타내는 두 가지 질문, 즉 정격 부하에서 측정된 피크 간 리플은 무엇이며 최대 정격 주변 온도에서 접합 온도 마진은 얼마인지 물어보십시오. 두 가지 모두에 답할 수 있는 공급업체가 계산을 수행했습니다. 주파수만 인용하는 공급업체는 그렇지 않습니다.
또한 데이터시트에 어떤 PWM이 설명되어 있는지 확인하세요. 350W ~ 1500W 등급의 전자 정류 팬 모터는 일반적으로 고정된 내부 캐리어를 실행하는 동안 0 ~ 10V 아날로그 또는 저주파 PWM 명령을 수용하며, 두 가지를 혼동하면 펌웨어 오류처럼 보이는 시운전 문제가 발생합니다.
드라이브가 이미 통합되어 있고 캐리어가 고정되어 있는 380V 설치의 경우 실질적인 점검은 권선 인덕턴스와 게시된 리플이 해당 캐리어에서 일치하는지 여부입니다. 이는 380V 1500W EC 팬 모터 공급업체에 제기할 가치가 있는 질문입니다.
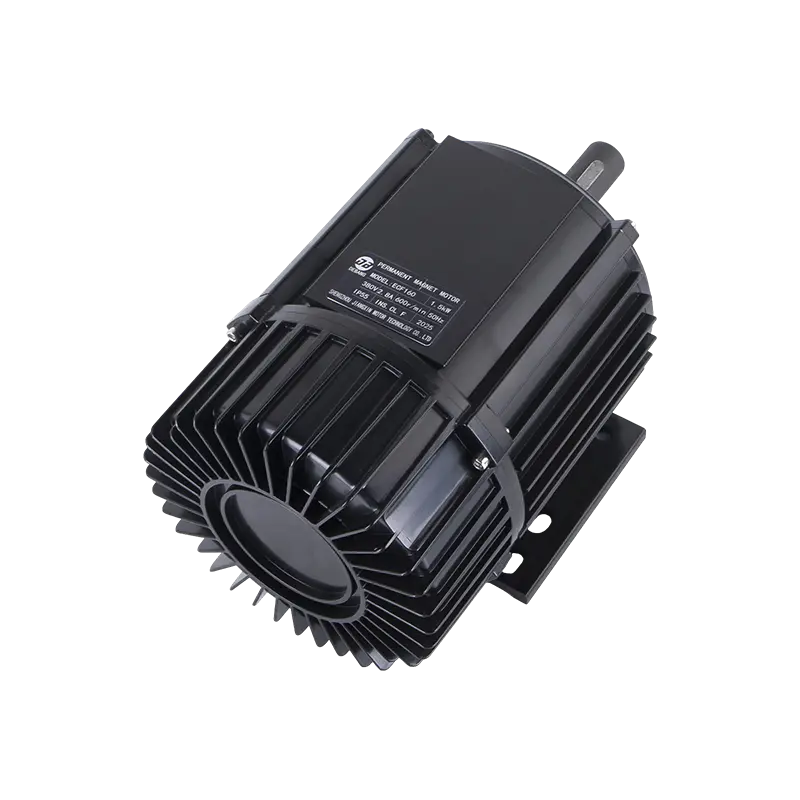 증발식 냉각기용 ECF160 380V 1500W EC 팬 모터 증발식 냉각기용 380V 1500W EC 팬 모터; 권선 인덕턴스와 게시된 리플은 고정 캐리어에서 확인할 수 있습니다. 제품보기 →
벤치에서의 검증: 논쟁을 해결하는 네 가지 측정
계산은 분야를 좁힙니다. 측정으로 승자를 선택합니다. 후보 주파수와 그 양쪽의 한 단계(예: 12, 16, 20kHz)에서 이 네 가지 테스트를 실행합니다.
- 현재 리플. 보상된 션트 또는 고대역폭 프로브를 사용하여 25%, 50% 및 100% 부하에서 위상 전류를 캡처합니다. 피크 대 피크 대역을 허용된 값과 비교하십시오. 인덕턴스 포화를 나타내는 부하에 따라 예상보다 빠르게 증가하는 리플을 관찰하세요.
- 권선 및 장치 온도. 온도가 안정될 때까지 정격 부하에 담근 다음 두세 가지 후보를 비교하십시오. 16kHz와 20kHz 사이에서 권선 상승의 2~4°C 차이가 일반적이며 추가 스위칭 손실이 얼마인지를 알려줍니다.
- 작동 지점의 효율성. 단일 공칭 지점이 아닌 애플리케이션의 실제 듀티 사이클에서 입력 DC 전력과 샤프트 또는 공기 전력을 측정합니다. 팬 부하는 큐브 법칙을 따르므로 연간 에너지의 대부분은 정격 부하보다 캐리어와 변조 방식이 더 중요한 최대 속도보다 훨씬 낮은 속도로 소비됩니다.
- 음향 스윕. 각 후보 캐리어에서 모터를 10~100% 속도로 실행하고 신호음을 들어보세요. 한 속도에서 조용한 캐리어가 다른 속도에서는 브래킷 공명을 일으킬 수 있으므로 팬 하우징의 구조적 공진에 주의하십시오.
설계 기록과 함께 측정 시트를 보관하십시오. 2년 후 고객이 소음 불만 사항을 신고하면 의도적인 16kHz 선택과 우발적 선택 사이의 차이가 매우 뚜렷해집니다.
실제 프로젝트에서 반복되는 실수
- 테스트 주파수 없이 데이터시트 인덕턴스를 사용합니다. 100Hz에서 얻은 값은 리플 성능을 20% 이상 과장할 수 있습니다.
- 역률 보정 버스를 잊어버렸습니다. 리플은 버스 전압에 따라 확장되므로 390V DC 링크의 220V 모터는 310V 링크의 동일한 모터보다 26% 더 많은 리플을 전달합니다.
- 25°C에서만 크기 조정. 고온 저항은 RL 컷오프를 높이고 포화는 인덕턴스를 낮춥니다. 둘 다 리플 바닥을 위로 밀어냅니다.
- 더 높은 캐리어가 항상 더 좋다고 가정합니다. 자연 냉각 보드에서 약 24kHz 이상에서는 스위칭 손실과 데드타임 왜곡으로 인해 리플 개선 비용보다 더 많은 비용이 드는 경우가 많습니다.
- PWM 명령을 캐리어와 혼동합니다. 이는 사양이 다른 서로 다른 신호이며 불일치는 제어 오류처럼 보입니다.
- 전류 루프를 다시 조정하지 않고 반송파를 변경합니다. 8kHz에 적합한 루프 게인은 일반적으로 20kHz에서 너무 공격적이며 증상은 부하 단계에서 진동입니다.
계산이 실제로 이루어지는 곳
증발식 공기 냉각기 또는 산업용 팬 6~12mH의 위상 인덕턴스를 갖춘 350W~1500W 범위의 듀티 모터의 경우 연산은 12~20kHz로 수렴하며 리플이나 잡음이 필요할 경우 업그레이드 경로로 20kHz를 사용하는 16kHz가 합리적인 기본값입니다. 8kHz 미만의 중간 인덕턴스 권선은 조용하고 시원한 상태를 유지하기에는 너무 많은 리플을 전달합니다. 24kHz 이상에서는 일반적으로 스위칭 및 데드타임 비용이 대류 냉각 브리지의 이점보다 큽니다. 고속, 저인덕턴스 모터의 경우 플로어는 30~40kHz로 올라가며 동시에 변조 방식을 재고해야 합니다.
모터와 드라이브를 함께 지정하는 경우 가장 깔끔한 배열은 캐리어를 고정하고 해당 캐리어의 권선 인덕턴스와 저항을 게시하고 정격 부하에서 리플을 나타내는 것입니다. 고정된 내부 캐리어를 실행하는 220V 1500W 외부 회전자 공기 냉각기 모터의 경우 이러한 조합을 통해 첫 번째 프로토타입을 제작하기 전에 소음 및 열 동작을 예측할 수 있습니다.
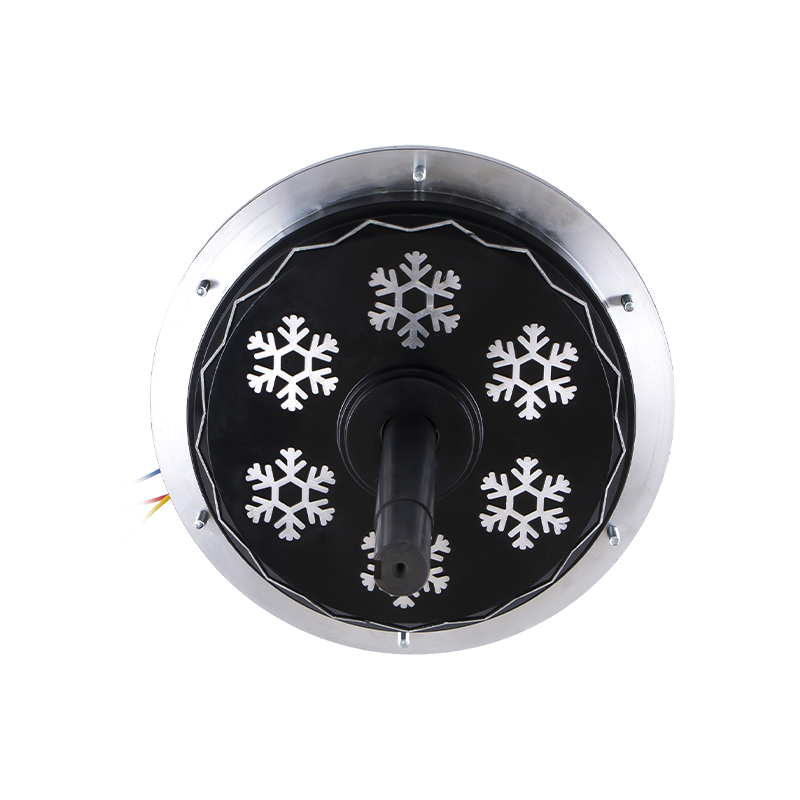 DC198 220V 1500W 외부 로터 BLDC 공기 냉각기 모터 권선 인덕턴스와 정격 부하 리플을 통해 소음과 열 동작을 예측할 수 있는 고정 캐리어 드라이브 페어링을 위한 220V 1500W 외부 회전자 BLDC 공기 냉각기 모터입니다. 제품보기 →
작업 체크리스트는 짧습니다. 캐리어 주파수와 고온, 포화 상태에서 위상별 인덕턴스를 측정합니다. RL 컷오프를 계산하고 10을 곱합니다. D = 0.5에서 V_bus / (4 x L x delta_I_allow)로부터 리플 바닥을 계산합니다. 전기 주파수를 계산하고 정류 단계당 여전히 10개 이상의 스위칭 기간이 있는지 확인하거나, 그렇지 않은 경우 변조 방식을 변경하십시오. 그런 다음 선택한 값에서 스위칭 손실, 데드 타임 및 타이머 분해능을 확인하고 세 가지 후보 주파수에 대한 벤치 스윕을 통해 확인합니다. 모터 드라이브 페어링당 한 번만 수행하면 질문이 더 이상 추측이 아닙니다.
 사용자 정의할 준비가 되었습니다
귀하의 모터 제품은 무엇입니까?
우리는 강력하고 안정적이며 효율적인 전력을 공급하는 전문 모터 제조업체입니다. 정밀한 장인정신과 혁신을 통해 모든 산업의 핵심이 됩니다.
문의하기
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 왓츠앱:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 회사 주소