중국 절강성 소흥시 성저우시 간린진 두슈산로 8호
뉴스 카테고리
제품 카테고리
BLDC 모터의 역기전력: 속도, Kv 및 플럭스에서 계산하는 방법
48V BLDC 팬 모터는 3,000rpm으로 작동하고 있으며 오실로스코프는 30V 피크 선간 파형을 보여줍니다. 컨트롤러의 센서리스 제로 크로싱 임계값은 DC 버스의 절반 근처로 설정됩니다. 모터가 안정적으로 시작됩니까? 측정된 전압이 실제로 역기전력입니까? 대답은 역기전력 상수가 정의되는 방식, 값이 위상인지 선간인지, 피크인지 RMS인지에 따라 달라집니다. 이러한 정의가 잘못되면 간단한 계산이 잘못된 컨트롤러 설정이나 일치하지 않는 모터 순서로 바뀔 수 있습니다.
짧은 대답은 다음과 같습니다. EMF를 다시 계산합니다. E = 케 × Ω , 어디서 케 역기전력 상수이고 ω 기계적 각속도이다. 동일한 위상/선 및 피크/RMS 기준을 상수로 사용합니다. Kv만 사용할 수 있는 경우 먼저 변환하십시오. 모터가 이미 벤치에 있는 경우 파형을 측정하고 알려진 속도에서 케를 계산합니다. 아래 섹션에서는 각 방법, 대부분의 오류를 유발하는 단위 변환, 구매 주문이 릴리스되기 전에 수행해야 할 점검 사항을 보여줍니다.
핵심 공식과 각 기호의 의미
1차 계산의 경우 기계적 형식을 사용합니다.
E 위상, 피크 = 케 위상, 피크 × Ω m
저기, Ω m 초당 라디안 단위의 샤프트 속도: Ω m = 2πn / 60, n은 rpm 단위입니다. Ke는 라드/초당 V 단위여야 합니다. 데이터시트에 Ke가 V/krpm, V/rpm 또는 Kv가 rpm/V로 표시되어 있는 경우 곱하기 전에 변환하세요. 동일한 방정식이 사다리꼴 BLDC 모터와 정현파 PM 기계에 적용되지만 파형 해석이 변경됩니다. 사다리꼴 모터의 경우 플랫톱 진폭을 사용합니다. 정현파 모터의 경우 피크 또는 RMS를 일관되게 사용하십시오.
자속쇄교가 알려진 정현파 기계의 경우 물리적 형태는 다음과 같습니다.
E 위상, 피크 = p × λ m × Ω m
여기서 p는 극 쌍의 수이고 λ는 m Wb 턴 단위의 위상당 피크 자속 쇄교입니다. RMS 위상 값은 E입니다. 위상, 피크 / √2. 선간 정현파 전압의 경우 위상 RMS 값에 √3을 곱합니다. 6단 사다리꼴 모터의 경우 선간 플랫 톱은 위상 플랫 톱 값의 두 배에 가까운 경우가 많지만 정확한 관계는 정류 및 권선 배열에 따라 달라지므로 파형을 확인하십시오.
| 수량 | 기호 | 단위 | 확인해야 할 사항 |
|---|---|---|---|
| 기계적 속도 | n | rpm | 전기 주파수가 아닌 샤프트 속도 |
| 각속도 | ω m | rad/s | ω m = 2πn / 60 |
| 역기전력 상수 | 케 | V/(라드/초) | 위상 또는 라인 간; 피크 또는 RMS |
| 위상 역전 EMF | E ph | V | Ke와 동일한 기반을 사용합니다. |
| 라인-라인 역기전력 | E LL | V | 정현파 RMS의 경우 √3; 사다리꼴의 경우 약 2× 평평한 상단 |
| 전기적 주파수 | f e | 헤르츠 | f e = p × n / 60 |
비용이 많이 드는 실수 없이 Kv, Ke 및 데이터시트 단위 변환
Kv는 일반적으로 볼트당 rpm으로 표시됩니다. 무부하 DC 스타일 계산의 경우 V/(rad/s) 단위의 역기전력 상수는 다음과 같습니다.
케 = 60 / (2π × Kv) = 9.549 / Kv
Kv가 100rpm/V인 경우 Ke는 약 0.0955V/(rad/s)입니다. 3,000rpm에서 Ω m 314.16 rad/s이므로 계산된 역 EMF는 약 30.0V입니다. 데이터시트에서 Kv를 라인 간 기준으로 정의하는 경우 30.0 V는 라인 간 값입니다. Kv가 위상 기반인 경우 위상 값입니다. 숫자는 기본이 동일할 때만 동일합니다.
산업용 모터의 경우 Ke는 V/krpm 단위로 표시되는 경우가 많습니다. 1,000rpm은 104.72rad/s와 같기 때문에 104.72로 나누어 변환합니다. 따라서 12V/krpm의 Ke는 0.1146V/(rad/s)입니다. 1,500rpm에서 역기전력은 데이터시트와 동일한 위상/라인 기준으로 0.1146 × 157.08 = 18.0V입니다.
일반적인 구매 위험은 공급업체가 단위 없이 "Ke = 0.12"를 인용하는 것입니다. V/rpm, V/(rad/s), V/krpm, 위상 피크 또는 라인-라인 RMS입니까? 해당 단일 숫자에는 2 또는 √3의 인수가 숨겨져 있을 수 있습니다. 서면으로 정의를 요청하고 이를 얻는 데 사용된 파형과 테스트 속도를 요청하세요. 모터가 무센서 제어용인 경우 정격 속도뿐만 아니라 최소 작동 속도에서도 역기전력을 요청하십시오.
물리적 치수 및 자속 연결로부터 계산
프로토타입에 유용한 데이터시트가 없는 경우 플럭스 연결이 가장 직접적인 경로입니다. 설계팀이 위상당 피크 자속 쇄교를 알고 있는 경우 E를 사용합니다. 위상, 피크 = p × λ m × Ω m . 예를 들어, p = 4, λ m = 0.05 Wb-회전, n = 1,500 rpm은 Ω를 제공합니다. m = 157.08rad/s. 피크 위상 역기전력은 4 × 0.05 × 157.08 = 31.4V입니다. RMS 위상 값은 22.2V이고 정현파 선간 RMS 값은 38.5V입니다.
자속 쇄교를 사용할 수 없지만 권선 및 자기 회로를 알고 있는 경우 위상당 권수, 권선 계수, 극당 공극 자속 및 속도를 사용하여 계산을 구성할 수 있습니다. 실제로 공극 자속 밀도, 적층 적층 계수, 끝 권선 효과의 불확실성은 계산된 값을 설계 추정치로 처리해야 할 만큼 충분히 큽니다. 샘플을 감고 안전한 속도로 회전시킨 후 파형을 측정합니다. 또한 이 측정은 의도한 파형이 정현파에 더 가까운지 사다리꼴에 더 가까운지 확인하는 가장 빠른 방법이기도 합니다. 정류 및 파형 동작에 대한 배경 정보는 다음과 같습니다. BLDC 실무 원칙 기사 유용한 참고자료입니다.
측정 방법: 스코프, 드릴 및 안전한 무부하 회전
벤치에서 컨트롤러를 분리하고 드릴, 선반 또는 다른 모터로 모터를 회전시킵니다. 차동 프로브 또는 절연된 오실로스코프 입력을 사용하여 선간 전압을 측정합니다. 프로브의 공통 모드 정격을 초과하지 말고 접지된 오실로스코프 프로브를 활성 3상 브리지에 연결하지 마십시오. 알려진 속도에서 파형을 캡처하고 모터 유형에 따라 평평한 진폭 또는 정현파 피크 및 RMS 값을 기록합니다.
측정된 전압과 속도로부터 Ke를 계산합니다. Ke = E 측정됨 / Ω m . 그런 다음 f로 전기 주파수를 확인합니다. e = p × n / 60. 1,200rpm으로 회전하는 4극 쌍 모터는 80Hz 전기 주파수 또는 12.5ms 주기를 보여야 합니다. 주파수가 잘못된 경우 극수나 실제 축 속도를 확인하십시오. 진폭이 예상보다 낮은 경우 프로브 감쇠, 권선 연결 및 측정이 위상 또는 라인 간인지 여부를 확인하십시오.
빠른 생산 확인을 위해 낮은 고정 속도로 회전하고 피크 간 라인 전압을 기록하고 이를 알려진 양호한 샘플과 비교하십시오. 이는 전체 모터 테스트를 대체하지는 않지만 모터가 조립 라인에 도달하기 전에 잘못된 권선 회전, 역상 및 자석 문제를 포착합니다. 테스트 속도를 최대 정격 속도보다 훨씬 낮게 유지하고 보호된 테스트 픽스처를 사용하십시오.
터미널 전압이 부하 시 역기전력이 아닌 이유
무부하에서는 전류가 작기 때문에 단자 전압이 역기전력에 가깝습니다. 부하가 있는 경우 인가 전압은 역기전력(back EMF), 저항 강하, 유도 강하(V)를 극복해야 합니다. 단계 = E 단계 I × R L × di/dt. 10A를 전달하는 0.5Ω 위상 저항을 갖는 모터는 인덕턴스 또는 인버터 손실을 고려하기 전에 5V의 저항 강하를 갖습니다. 그렇기 때문에 DC 버스만으로 계산하면 사용 가능한 속도가 과대평가되거나 주어진 부하에서 전류가 과소평가될 수 있습니다.
PWM 작업은 또 다른 레이어를 추가합니다. 인버터는 쵸핑 전압을 적용하고 모터 전류 리플은 스위칭 주파수와 인덕턴스에 따라 달라집니다. 다이오드 강하, 데드타임 및 케이블 저항도 전압 마진을 제거합니다. 무센서 제어의 경우 제로 크로싱 비교기는 이상적인 역기전력 소스가 아닌 단자 파형을 확인합니다. PWM 잡음을 제거하는 데 사용되는 필터에는 위상 지연이 발생하며, 전기 주파수가 높아질수록 지연이 더욱 중요해집니다. 최소 및 최대 속도에서 예상되는 역기전력을 계산한 다음 해당 값에 대한 비교기 임계값 및 필터 지연을 확인합니다.
계산을 모터 조사에 적용
유용한 조사에는 정의된 속도, DC 버스 범위, 위상/라인 기준 및 허용 가능한 공차에서 필요한 역기전력이 명시되어 있습니다. 예: "2,400rpm에서 라인 간 피크 백 EMF는 42V ±5%여야 하며, 25°C에서 모터로 측정하고 외부 원동기에 의해 구동됩니다." 이는 샘플을 만들기 전에 단위 모호성을 제거하기 때문에 "0.2 Ke 모터"를 요구하는 것보다 훨씬 더 명확합니다. 모터가 팬 또는 공랭식 냉각기 용도인 경우 무센서 시동이 작동해야 하는 부하 곡선과 최소 속도도 명시하십시오.
공냉식 용도의 경우 외부 회전자 BLDC 모터는 팬이 회전자에 직접 장착될 수 있으므로 기계적 패키지를 단순화할 수 있습니다. 대표적인 옵션은 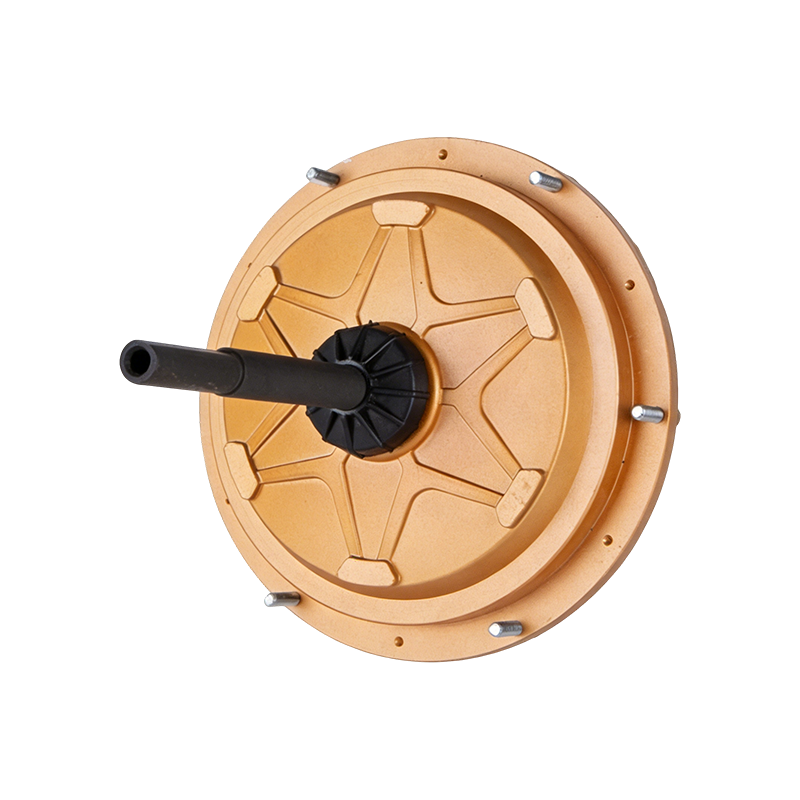 DC149 220V 600W 외부 BLDC 공기 냉각기 모터 공기 냉각기용 외부 회전자 220V 600W BLDC 모터는 직접 팬 장착, IP55 보호 및 산업용 냉각 작업에 적합한 유지 관리가 필요 없는 설계를 제공합니다. 제품보기 → 600W 외부 BLDC 공기 냉각기 모터. 대규모 환기 시스템의 경우 EC 팬 모터가 더 적합할 수 있습니다. 는
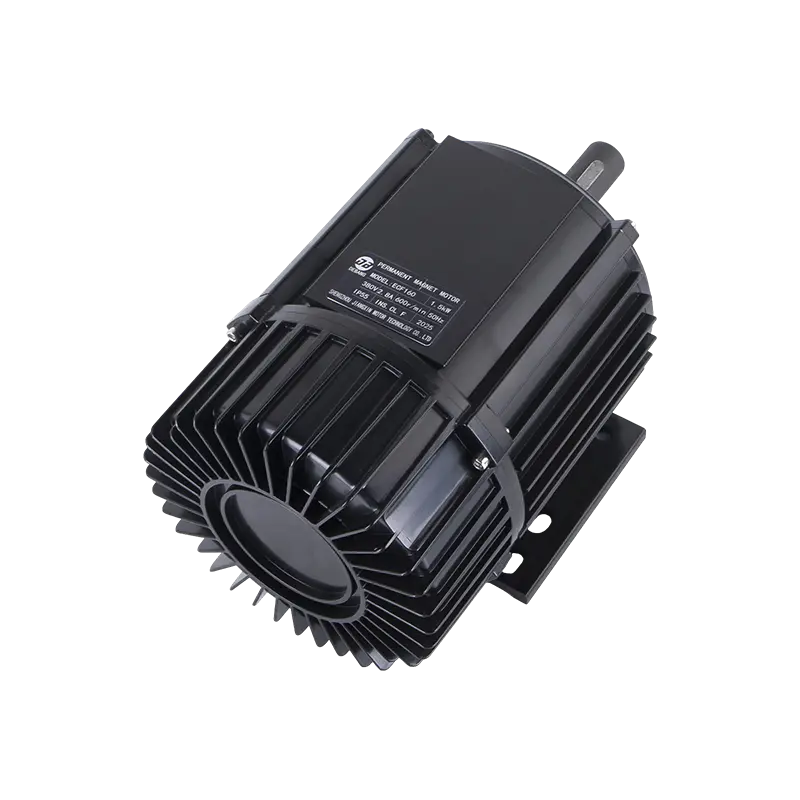 ECF160 380V 1500W EC 팬 모터 증발식 공기 냉각기용 고효율 EC 팬 모터는 380V 1500W 출력, IP55 보호 및 대규모 환기 시스템에 적합한 저소음 작동 기능을 갖추고 있습니다. 제품보기 → 1,500W EC 팬 모터가 한 예입니다. 는 산업용 팬 신청 페이지 이러한 모터 제품군이 팬 부하에 어떻게 매핑되는지 보여줍니다. 정격 전력뿐만 아니라 저속 제어 여유도 확인하려면 역기전력 계산을 사용하십시오.
실제 예제 및 최종 온전성 검사
예 1 - Kv 변환. Kv = 100rpm/V, n = 3,000rpm. Ke = 9.549 / 100 = 0.0955V/(rad/s). Ω m = 314.16rad/s. Kv와 동일한 기준으로 E = 30.0V입니다. Kv가 라인 대 라인이면 결과는 라인 대 라인입니다.
예시 2 — 데이터시트 Ke. Ke = 0.12V/(rad/s) 라인 간 피크, n = 3,000rpm. E LL,피크 = 0.12 × 314.16 = 37.7V. 48V 버스의 경우 저항 및 인버터 강하 전의 이상적인 마진은 약 10.3V입니다.
예 3 — 자속 결합. p = 4, λ m = 0.05 Wb-회전, n = 1,500rpm. E 위상, 피크 = 31.4V, E 단계,rms = 22.2V 및 E LL,rms = 정현파 기계의 경우 38.5V.
결과를 수락하기 전에 다음 체크리스트를 실행하세요.
- 전압이 위상인지 선간인지 기록하십시오.
- 값이 피크, 피크-피크 또는 RMS인지 기록하십시오.
- 속도를 전기 rad/s가 아닌 기계적 rad/s로 변환합니다.
- Ke를 V/(rad/s)로 변환하고 동일한 기준을 유지합니다.
- 저속 무부하 측정과 비교하여 결과를 확인합니다.
- 저항, 인덕턴스, 다이오드 및 제어 지연에 대한 전압 마진을 남겨두십시오.
최종 측정이 가장 중요한 단계입니다. 계산된 역 EMF는 단위 정의만큼만 우수합니다. 알려진 속도로 측정된 파형은 위상, 극성 및 파형 오류를 즉시 드러냅니다.
 사용자 정의할 준비가 되었습니다
귀하의 모터 제품은 무엇입니까?
우리는 강력하고 안정적이며 효율적인 전력을 공급하는 전문 모터 제조업체입니다. 정밀한 장인정신과 혁신을 통해 모든 산업의 핵심이 됩니다.
문의하기
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 왓츠앱:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 회사 주소