중국 절강성 소흥시 성저우시 간린진 두슈산로 8호
뉴스 카테고리
제품 카테고리
BLDC 모터 컨트롤러는 어떻게 작동합니까? PWM, 정류 및 선택 팁
220V DC 전원 외부 회전자 BLDC 공기 냉각기 모터가 회전하면 정류자가 찰칵 소리를 내거나 브러시 먼지가 보이지 않습니다. 로터는 부드럽게 회전하며 속도는 장비 내부 어딘가에 있는 소형 전자 회로에 의해 조절됩니다. 해당 회로는 BLDC 모터 컨트롤러입니다. 그 작업은 간단해 보입니다. DC 전원을 순차적으로 전환되는 3상 전류로 전환하고 전환 시기를 정확히 아는 것입니다. 그 결과 기계적 접촉 없이 고정자 자기장을 따르는 자체 동기 모터가 탄생했습니다. 해당 컨트롤러의 품질은 모터가 과열 없이 수년 동안 조용하고 효율적으로 작동하는지 여부를 결정합니다.
BLDC 모터 컨트롤러가 실제로 하는 일
BLDC 모터 컨트롤러는 모터 시동, 속도 조정, 토크 제어라는 세 가지 주요 기능을 수행합니다. 목표 속도나 토크와 같은 사용자 명령을 받아들이고, 로터 위치를 감지하고, 적절한 순간에 올바른 와인딩 시퀀스에 전원을 공급합니다. 세 개의 고정자 권선에 있는 전류의 방향과 크기가 영구 자석 회전자의 이동 방식을 결정하므로 컨트롤러는 어떤 권선에 전원을 공급하고 언제 변경해야 하는지 알아야 합니다.
3상 BLDC 모터의 경우 고정자에는 120도 간격으로 배치된 3상 권선이 있습니다. 로터에는 영구 자석이 있습니다. 컨트롤러는 로터 극을 추적하는 회전 자기장을 생성합니다. 로터가 이동함에 따라 컨트롤러는 정류 시퀀스를 진행시켜 필드가 로터를 계속 앞으로 끌어당깁니다. 브러시형 DC 모터에서는 기계식 정류자와 브러시가 이러한 스위칭을 수행합니다. BLDC 모터에서는 컨트롤러가 이를 전자적으로 수행하므로 전자 정류라고도 합니다.
BLDC 모터 컨트롤러의 핵심 구성 요소
간단한 팬 드라이버부터 서보 증폭기까지 모든 BLDC 컨트롤러는 몇 가지 필수 블록으로 구성됩니다. 각 블록은 마이크로초 내에 함께 작동해야 합니다.
- 마이크로컨트롤러 또는 DSP: 정류 알고리즘을 실행하고, PWM 듀티 사이클을 계산하고, 오류 조건을 관리합니다.
- 게이트 드라이버: 마이크로컨트롤러의 저전압 논리 신호를 전원 스위치를 켜고 끄는 고전압 게이트 전압으로 변환합니다.
- 전력단(MOSFET 또는 IGBT): 주 모터 전류를 전환하는 3상 인버터 브리지를 형성합니다.
- 위치 센서: 홀 효과 센서, 인코더 또는 로터의 위치를 컨트롤러에 알려주는 BEMF 감지 회로입니다.
- 전류 센서: 토크 제어 및 과전류 보호를 위해 위상 전류를 측정합니다.
- 전원 공급 장치: 제어 회로 및 센서에 깨끗한 DC 전압을 공급합니다.
이 전체 어셈블리는 실시간 폐쇄 루프를 형성합니다. 마이크로컨트롤러는 회전자 위치와 전류 피드백을 초당 여러 번 읽고 다음 스위칭 상태를 업데이트합니다. 위치 또는 전류 피드백이 없으면 컨트롤러는 개방 루프 모드에서만 실행될 수 있으며, 이는 효율성 저하, 정류 누락 및 손상 가능성을 초래합니다.
로터 위치를 감지하는 방법
로터 위치 감지는 BLDC 제어의 기초입니다. 컨트롤러는 다음 단계를 전환하기 전에 자석 회전자가 어디에 있는지 알아야 합니다. 두 가지 주요 방법이 있습니다.
첫 번째는 홀 효과 센서를 사용합니다. 3개의 홀 센서가 고정자에 전기적으로 120도 간격으로 배치되어 있습니다. 회전자 극이 회전자 극을 지나갈 때 센서는 회전자가 현재 6개 섹터에 있는지 마이크로컨트롤러에 알려주는 디지털 높음/낮음 패턴을 생성합니다. 이 방법은 간단하고 견고하며 저가형 산업용 장비에 널리 사용됩니다. 단점은 추가 센서 배선과 온도 및 자기 간섭에 대한 민감도입니다.
두 번째 방법은 센서리스 제어이다. 이는 전원이 공급되지 않은 위상 권선에서 역기전력(BEMF)의 제로 크로싱을 감지합니다. 로터가 회전함에 따라 각 권선은 유도 EMF를 생성합니다. 이 EMF가 극성을 변경하는 지점은 알려진 회전자 정렬을 나타냅니다. 이러한 제로 크로싱을 감지하여 컨트롤러는 다음 정류 지점을 계산할 수 있습니다. 무센서 제어는 배선 및 부품 비용을 절약하지만 매우 낮은 속도에서는 BEMF가 너무 약해서 측정할 수 없으므로 모터는 폐쇄 루프 작동으로 전환하기 전에 회전시키기 위한 시동 루틴이 필요합니다.
외부 회전자 BLDC 공기 냉각기 모터를 포함한 팬 및 냉각 장비의 경우 일반적으로 작동 속도가 센서리스 제어에 충분히 높습니다. 그러나 정밀한 저속 위치 지정이 필요한 애플리케이션에서는 홀 센서를 선호합니다.
정류: 6단계 및 FOC
로터 위치가 알려지면 컨트롤러는 적용할 전환 패턴을 결정합니다. 가장 기본적인 방법은 사다리꼴 또는 블록 정류라고도 하는 6단계 정류입니다. 이는 각 전기 사이클을 6개 섹터로 나눕니다. 각 섹터에서 두 개의 권선에 전원이 공급되고 세 번째 권선은 부동 상태로 유지됩니다. 전류는 하나의 권선을 통해 중심으로 흐르고 다른 권선으로 흘러 나가며 단계적으로 진행되는 자기 벡터를 생성합니다. 이 접근 방식은 마이크로 컨트롤러에서 구현하기 쉽고 간단한 홀 센서 논리를 사용합니다.
한계는 전류 파형이 직사각형이어서 토크 리플을 생성한다는 것입니다. 낮은 속도에서는 잔물결이 가청 소음과 기계적 진동으로 변환될 수 있습니다.
현장 지향 제어(FOC)가 더욱 발전되었습니다. 이는 3상 전류를 회전 d-q 좌표계로 변환합니다. 여기서 d축은 회전자 자속과 정렬되고 q축은 토크를 제어합니다. 이 기준 프레임에서 전류를 조절함으로써 모터는 별도로 여자된 DC 기계처럼 동작합니다. FOC는 거의 정현파 위상 전류를 생성하여 전체 속도 범위에 걸쳐 부드러운 토크를 생성합니다. 비용은 더 많은 계산 노력, 빠른 마이크로 컨트롤러 및 더 복잡한 전류 감지로 인해 발생합니다.
| 특징 | 6단계 | FOC |
|---|---|---|
| 현재 모양 | 직사각형 | 정현파 |
| 토크 리플 | 현재 | 낮음 |
| 낮음-speed performance | 보통 | 우수 |
| 계산 부하 | 낮음 | 높음 |
| 구현 비용 | 낮음er | 높음er |
| 일반적인 사용 | 팬, 펌프 및 송풍기 | 서보 드라이브, 로봇, 정밀 공구 |
대형 외부 회전자 BLDC 공기 냉각기 모터의 경우 6단계로 충분한 경우가 많습니다. 그러나 설계 목표가 낮은 소음과 넓은 속도 범위인 경우 특히 더 높은 전력 수준에서는 FOC 컨트롤러가 더 나은 선택이 됩니다.
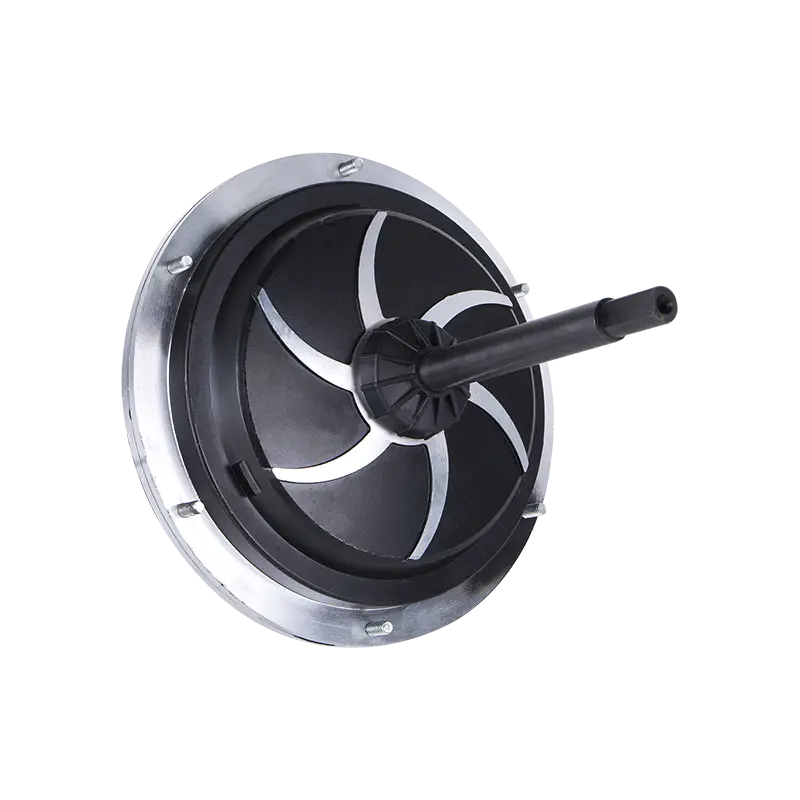
 공기 냉각기용 DC198 220V 1500W 외부 로터 BLDC 모터 이 고출력 브러시리스 모터는 견고한 증발식 냉각기를 위해 제작되었으며 순동 권선, IP54 보호 및 F등급 절연 기능을 갖추고 있어 열악한 산업 환경에서도 안정적으로 작동합니다. 제품보기 →
PWM 전류 제어 및 토크
정류 시퀀스를 선택한 후 컨트롤러는 전압과 전류를 조절해야 합니다. 대부분의 컨트롤러는 펄스폭 변조(PWM)를 사용합니다. PWM에서 전원 스위치는 고정 주파수(주로 10kHz~30kHz)에서 켜지고 꺼집니다. 온타임 비율 또는 듀티 사이클을 변경하여 컨트롤러는 권선에 적용되는 평균 전압을 설정합니다. 50% 듀티 사이클은 스위치가 각 PWM 주기에서 절반의 시간 동안 켜져 버스 전압의 약 절반을 생성한다는 것을 의미합니다.
토크 제어에서는 전류가 더 중요한 변수입니다. BLDC 모터에서 발생된 토크는 적어도 자기 포화 이하에서 위상 전류에 비례합니다. 컨트롤러는 션트 저항기 또는 변류기를 사용하여 전류를 측정하고 이를 기준 값과 비교한 다음 실제 전류가 기준을 따르도록 PWM 듀티 사이클을 조정합니다. 이는 전류 피드백 루프이며 모터에 강성과 반응성을 제공합니다.
강력한 보호 기능은 모든 주요 컨트롤러의 일부가 되어야 합니다. 과전류 보호, 과열 차단, 저전압 차단 및 정지 감지 모두가 조기 고장을 방지합니다. 컨트롤러를 비교하는 구매자의 경우 이러한 보호 기능의 존재 여부가 정격 전력만큼 중요합니다.
컨트롤러를 BLDC 팬 모터에 일치시키기
컨트롤러를 모터에 일치시키는 것은 단순히 전압 등급의 문제가 아닙니다. 버스 전압, 피크 위상 전류, 역기전력 상수, 홀 센서 위상, 속도 범위 및 부하 토크 프로필이 모두 호환되어야 합니다.
외부 회전자 BLDC 공기 냉각기 모터 중 하나인 DC149 시리즈는 220V DC 입력으로 작동하고 600W~850W의 전력 레벨을 포괄합니다. 이러한 유형의 모터는 일반적으로 증발식 냉각 장비에 장착됩니다. 부하는 제곱 토크 곡선을 따르는 팬입니다. 시동 전류는 정격 전류의 2~3배가 될 수 있으므로 컨트롤러는 트립 없이 단기 과부하를 전달할 수 있어야 합니다. 동시에 그리드에서 깜박이는 입력 전압이 DC 버스에 영향을 미칠 수 있으므로 견고한 컨트롤러에는 넓은 입력 전압 허용 오차와 우수한 조절이 필요합니다.
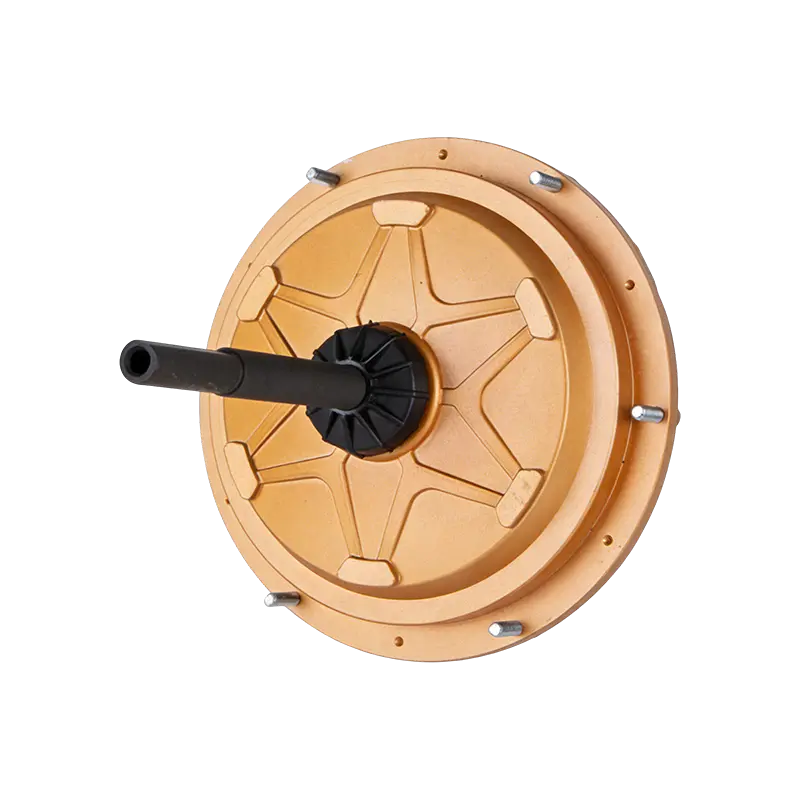
 공기 냉각기용 DC149 220V 600W 외부 로터 BLDC 모터 이 600W 브러시리스 모터는 직접 220V 구동, 높은 토크, 유지 관리가 필요 없는 긴 수명을 제공하므로 작업장과 창고의 지속적인 고강도 냉각 애플리케이션에 적합합니다. 제품보기 →
또 다른 실용적인 포인트는 열 설계입니다. 뜨거운 인클로저에서 실행되는 컨트롤러는 출력을 감소시킵니다. 공기 냉각기 모터를 먼지가 많은 밀폐된 환경에 설치하는 경우 컨트롤러 보드는 컨포멀 코팅 처리되어야 하며 전원 스테이지에는 구리 면적이 충분하거나 강제 공기 흐름이 있어야 합니다. 이러한 선택은 전체 시스템 비용과 안정성에 영향을 미칩니다. 공조 장비 제조업체의 경우 컨트롤러 보호 및 경감 곡선을 비교하는 것은 공급업체 평가의 필수 부분입니다. 자세한 내용은 다음과 같습니다. 산업용 팬 애플리케이션 이러한 요구사항을 구성하는 데 도움이 될 수 있습니다.
팬 및 냉각 장비의 실제 고려 사항
팬 및 냉각 장비는 BLDC 모터 제어에 특별한 요구 사항을 부과합니다. 정토크 부하와 달리 팬은 2차 토크 부하입니다. 토크는 속도의 제곱에 따라 증가하고 전력은 세제곱에 따라 증가합니다. 이는 컨트롤러가 저속에서는 매우 가벼운 부하를 관리하고 고속에서는 급격히 증가하는 부하를 관리해야 함을 의미합니다. 서보 모터에 맞게 조정된 컨트롤러는 이러한 특성을 잘 처리하지 못할 수 있습니다.
또한 많은 팬은 외부 로터 모터를 사용하는데, 로터는 외부 쉘이고 고정자는 내부에 있습니다. 모터는 종종 팬 임펠러에 직접 내장되므로 컨트롤러를 위한 공간이 제한됩니다. 일부 제품에서는 컨트롤러가 모터 터미널 박스에 통합되거나 팬 하우징 내부의 별도 PCB에 장착되기도 합니다. 이러한 통합은 열이 방출되는 방식과 컨트롤러가 습기 및 먼지로부터 보호되는 방식에 영향을 미칩니다.
EC 팬의 경우 컨트롤러는 모터 어셈블리의 필수 부분입니다. 팬은 AC 라인 전압을 받아 DC로 정류한 다음 BLDC 컨트롤러를 사용하여 모터를 구동합니다. 사용자는 외부 VFD 없이 팬을 AC 전원에 연결하기만 하면 DC 드라이브의 에너지 절약 효과를 얻을 수 있습니다. ECF35010 시리즈는 220V 입력과 350W 출력을 사용하는 컴팩트한 EC 설계의 좋은 예입니다.
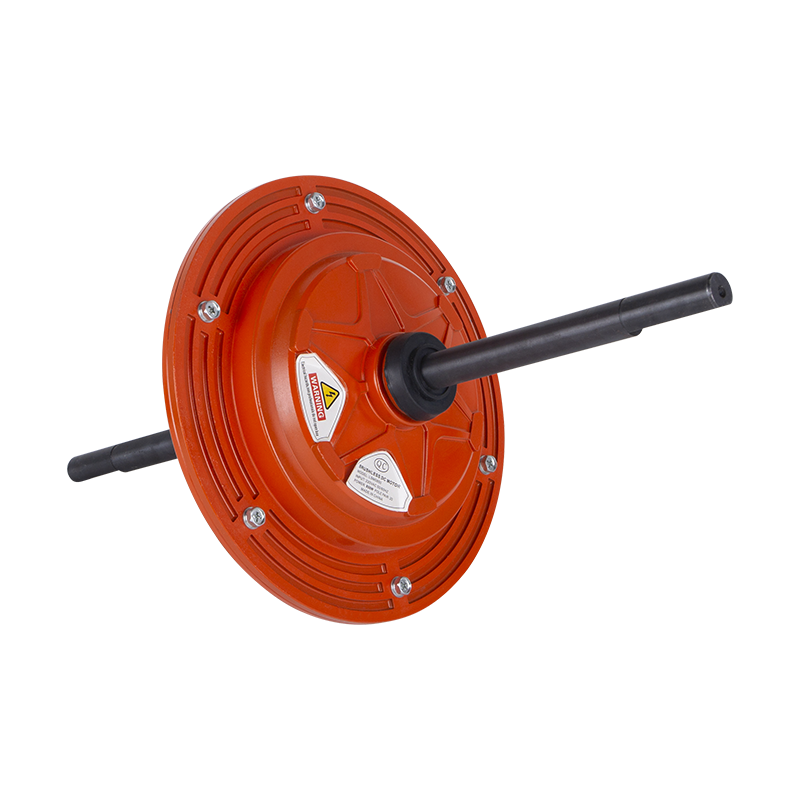
 ECF-350-10 220V 350W 전자 정류 팬 모터 이 EC 팬 모터는 BLDC 컨트롤러와 정류기를 통합하여 최대 95%의 효율과 저소음을 달성하며 에너지 절약과 조용한 작동이 우선시되는 증발식 공기 냉각기에 이상적입니다. 제품보기 →
공기 냉각기 애플리케이션을 위해 외부 회전자 BLDC 모터를 선택할 때 컨트롤러의 전류 정격과 모터의 저항 및 인덕턴스가 일치해야 합니다. 크기가 작은 컨트롤러는 과열됩니다. 크기가 너무 크면 불필요한 비용과 공간 낭비가 발생할 수 있습니다. 유용한 참고 자료는 다음 기사입니다. 외부 BLDC 공기 냉각기 모터 디자인 고려 사항.
결론
BLDC 모터 컨트롤러는 모든 브러시리스 모터 뒤에 있는 지능입니다. 위치 피드백, 정류 논리 및 PWM을 사용하여 DC 전기를 연속 회전 토크로 변환합니다. 6단계와 FOC 사이의 선택은 부드러움, 비용 및 복잡성에 영향을 미치는 반면, 전압과 전류 정격의 일치는 모터가 최대 부하에서 안전하게 작동하는지 여부를 결정합니다. 공기 냉각기, EC 팬 및 기타 산업용 송풍기를 사용하는 엔지니어와 구매자의 경우 BLDC 컨트롤러의 작동 방식을 이해하는 것이 안정적인 모터와 컨트롤러 조합을 선택하기 위한 첫 번째 단계입니다.
 사용자 정의할 준비가 되었습니다
귀하의 모터 제품은 무엇입니까?
우리는 강력하고 안정적이며 효율적인 전력을 공급하는 전문 모터 제조업체입니다. 정밀한 장인정신과 혁신을 통해 모든 산업의 핵심이 됩니다.
문의하기
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 왓츠앱:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 회사 주소